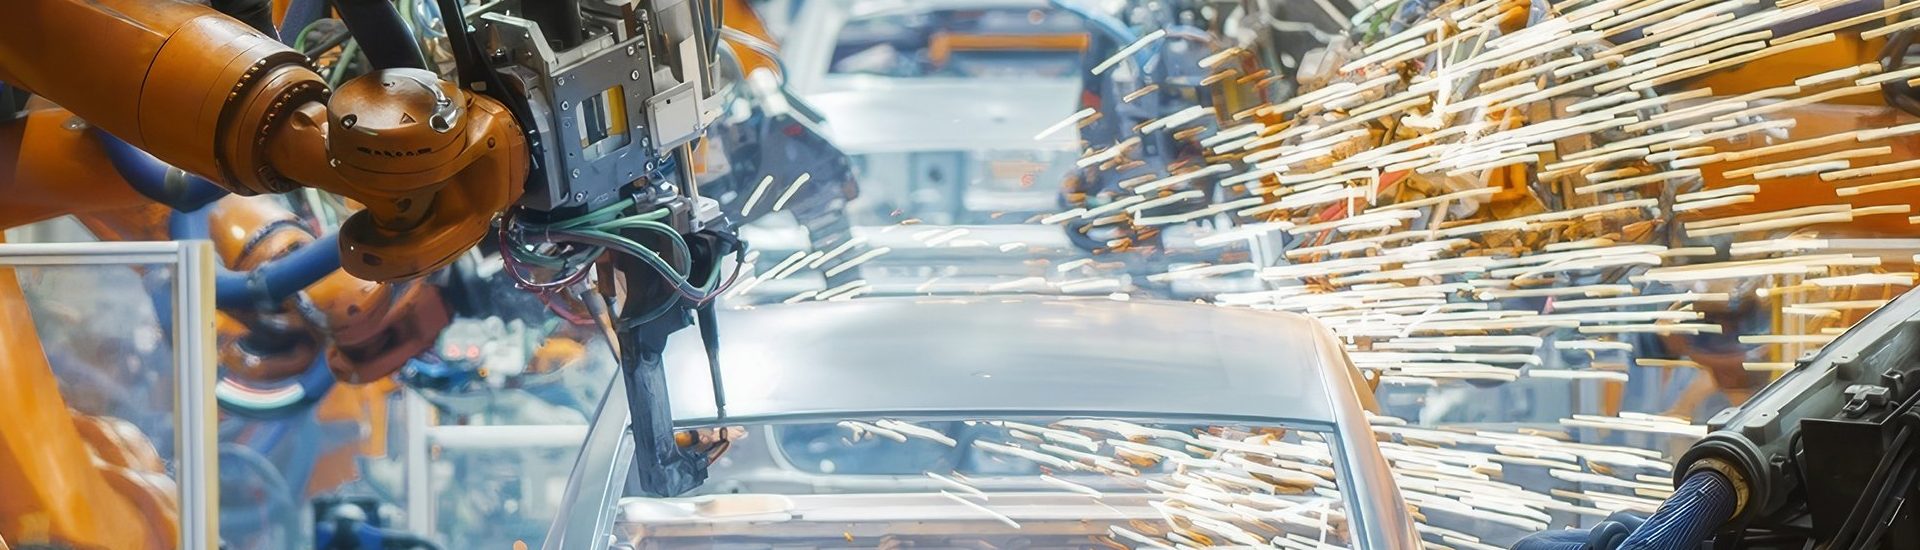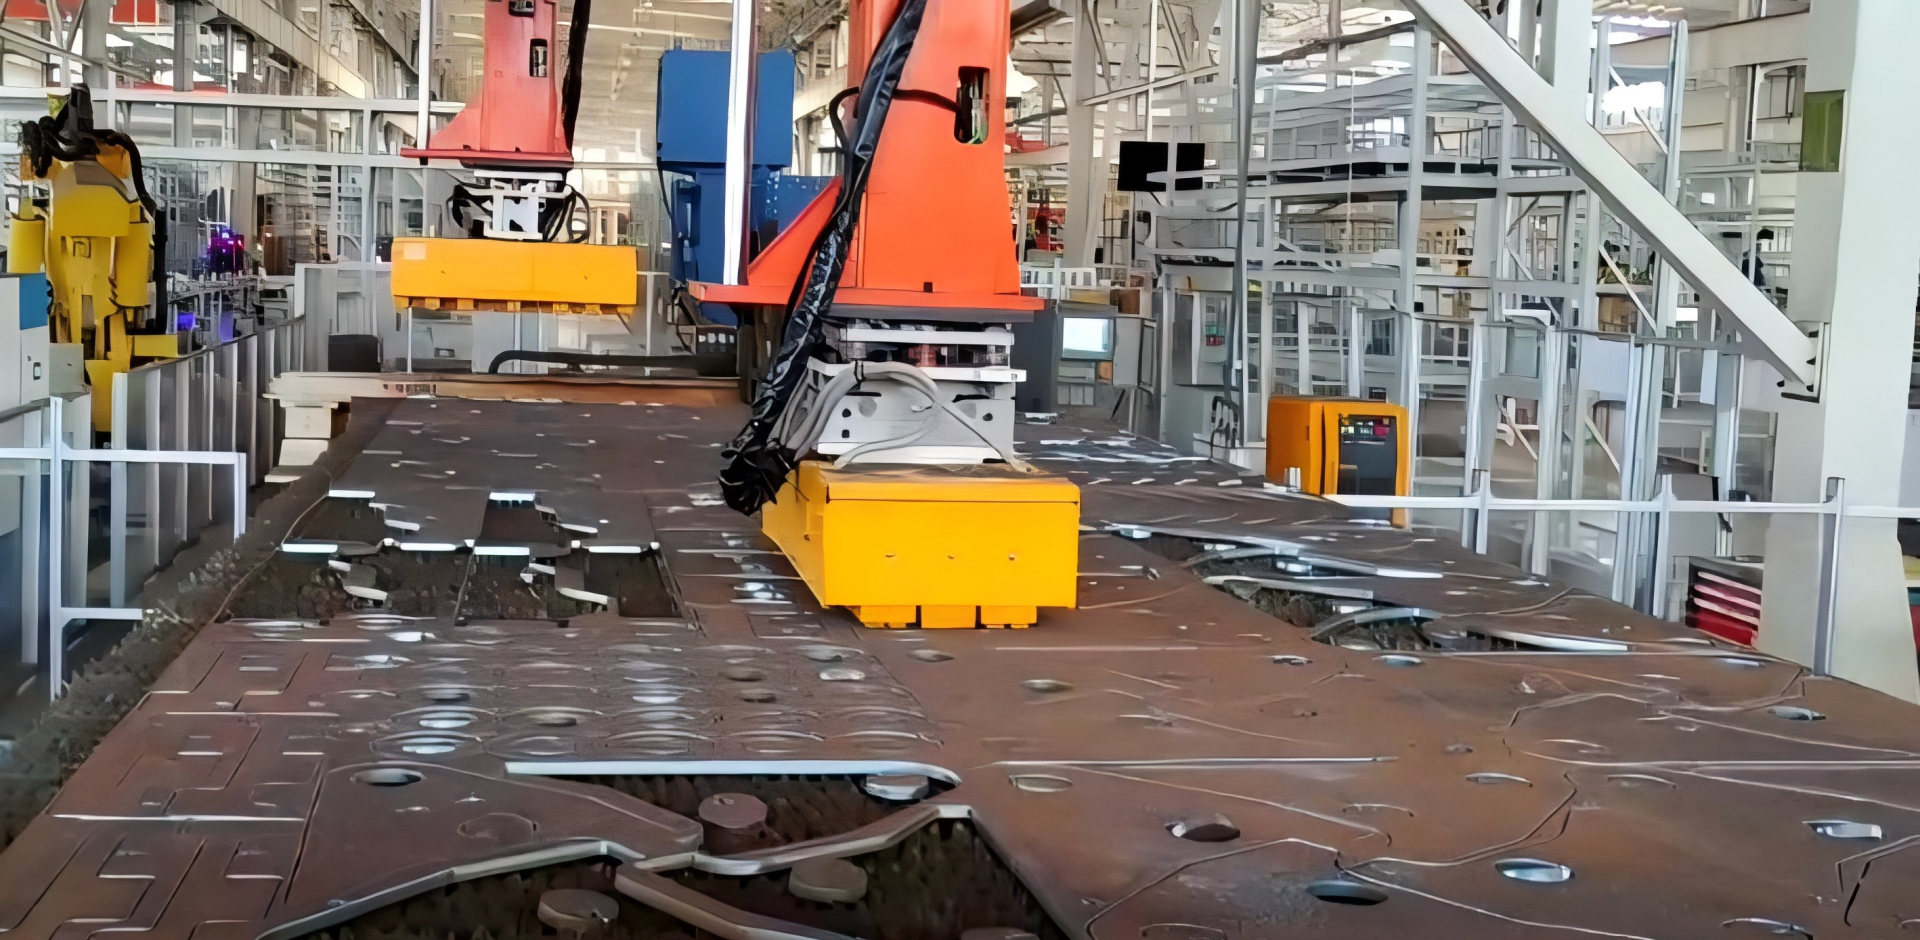
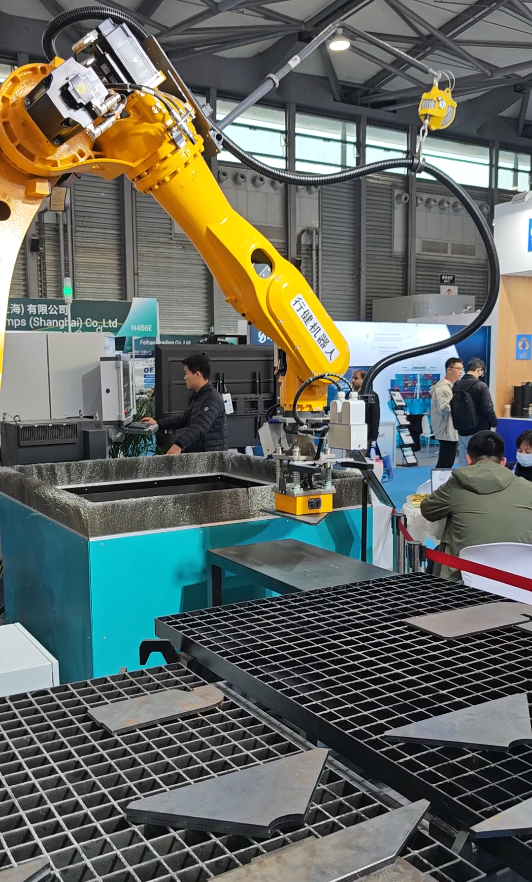
Во многих цехах ручная обработка деталей из стали, вырезанных лазером, может быть медленной и утомительной. Практичное решение, которое мы видели, заключается в установке магнитного захвата на конец роботизированной руки. Такая конструкция помогает автоматически поднимать и перемещать детали после резки.
Интеграция с системами визуального наведения
В сочетании с системами технического зрения робота магнитный захват обеспечивает точное определение местоположения компонентов и их извлечение. Система технического зрения определяет положение и ориентацию нарезанных деталей, а затем передает координаты контроллеру робота. После этого захват точно позиционируется над каждым компонентом, задействуясь только при достижении правильного выравнивания. Такой скоординированный подход снижает погрешности позиционирования и минимизирует повреждение деталей при перемещении.
Что это значит для семинара?
Такой подход помогает поддерживать порядок на рабочем месте и позволяет станку для резки работать более непрерывно. Рабочие тратят меньше времени на ручную сортировку деталей и могут сосредоточиться на других задачах. Магнитный захват прост в использовании, не имеет движущихся частей, поэтому требует минимального технического обслуживания и работает стабильно от смены к смене.
Настройка
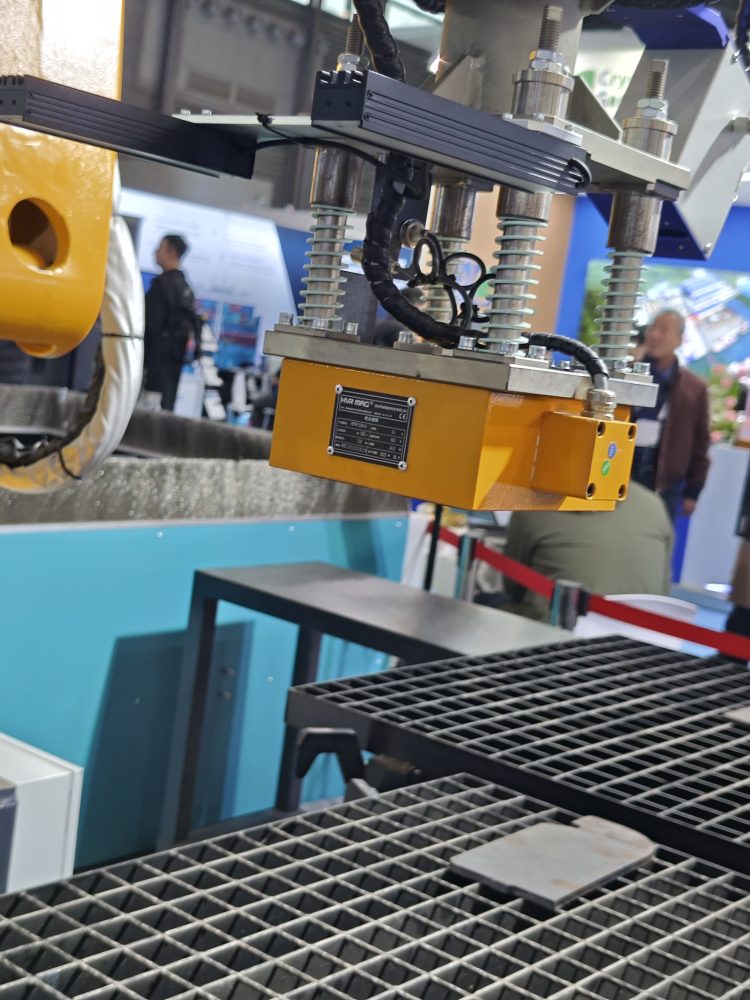
Для эффективной работы магнит должен обладать достаточной силой для поднимаемых деталей. Система камер должна быть настроена таким образом, чтобы четко распознавать детали при освещении цеха. Хорошая связь между камерой, роботом и захватом делает весь процесс плавным и эффективным.
Это один из примеров того, как магнитные захваты в сочетании с базовой автоматизацией могут помочь цехам работать эффективнее, сокращая ручной труд и обеспечивая бесперебойную работу.